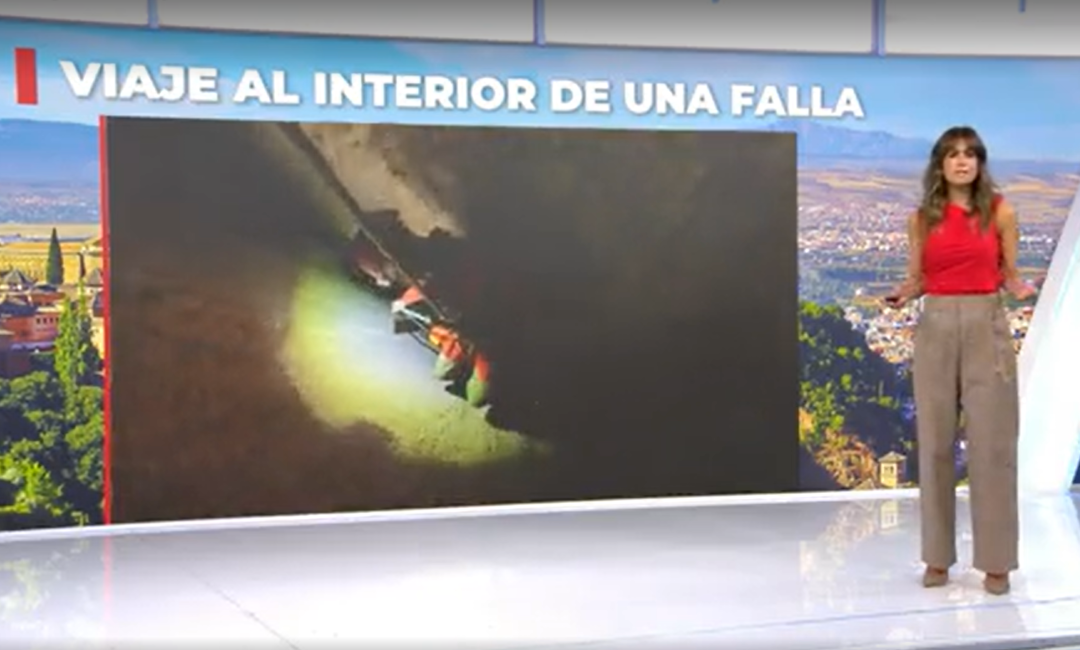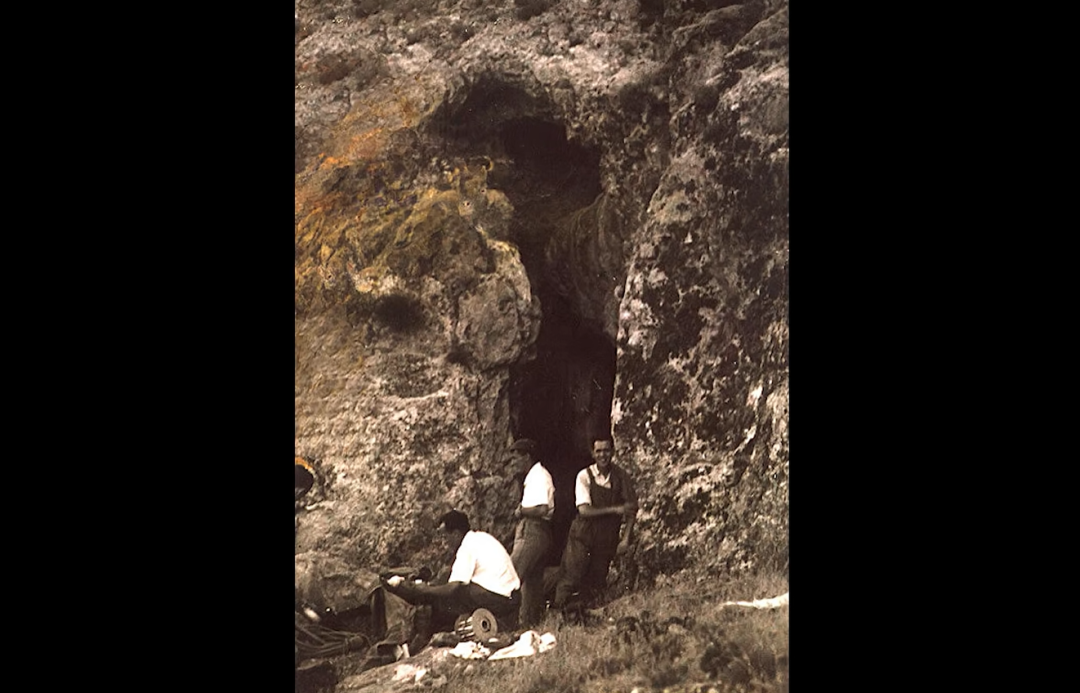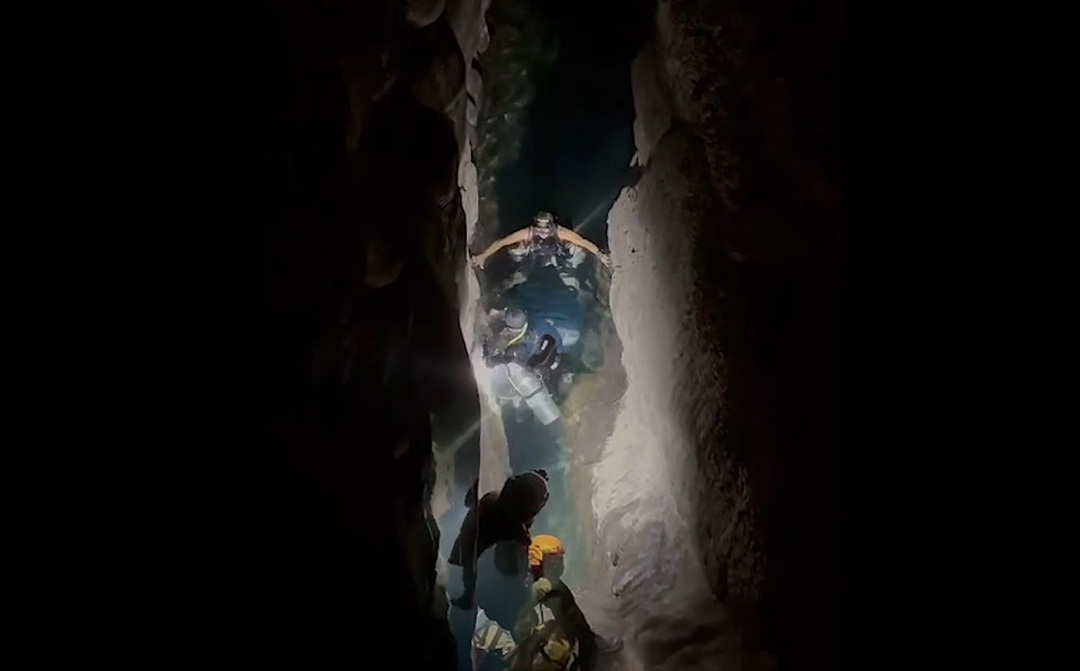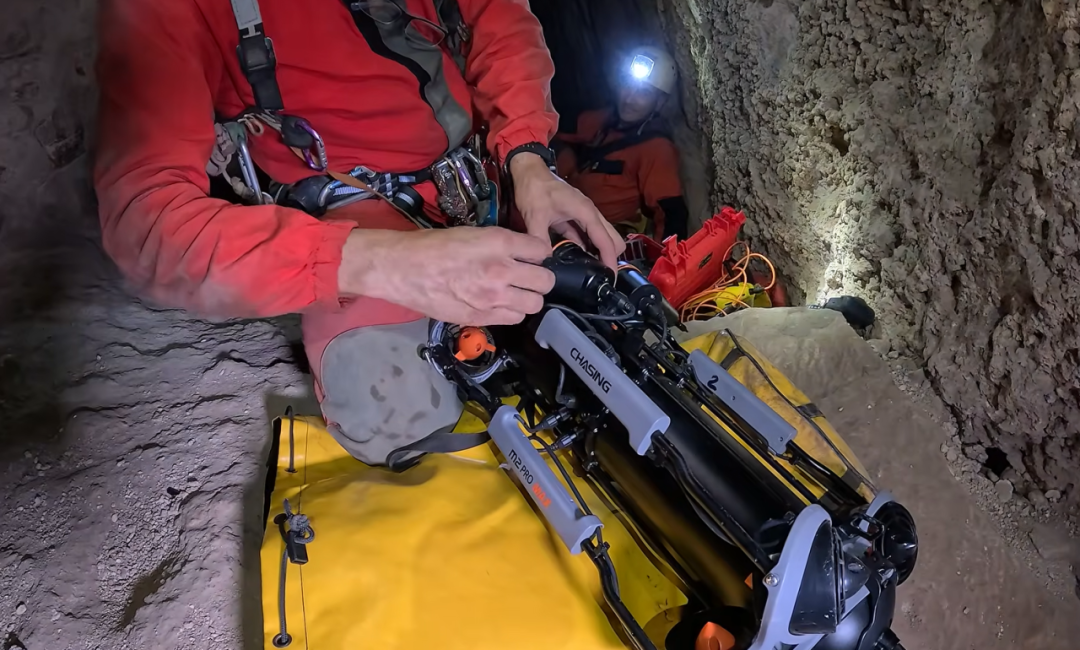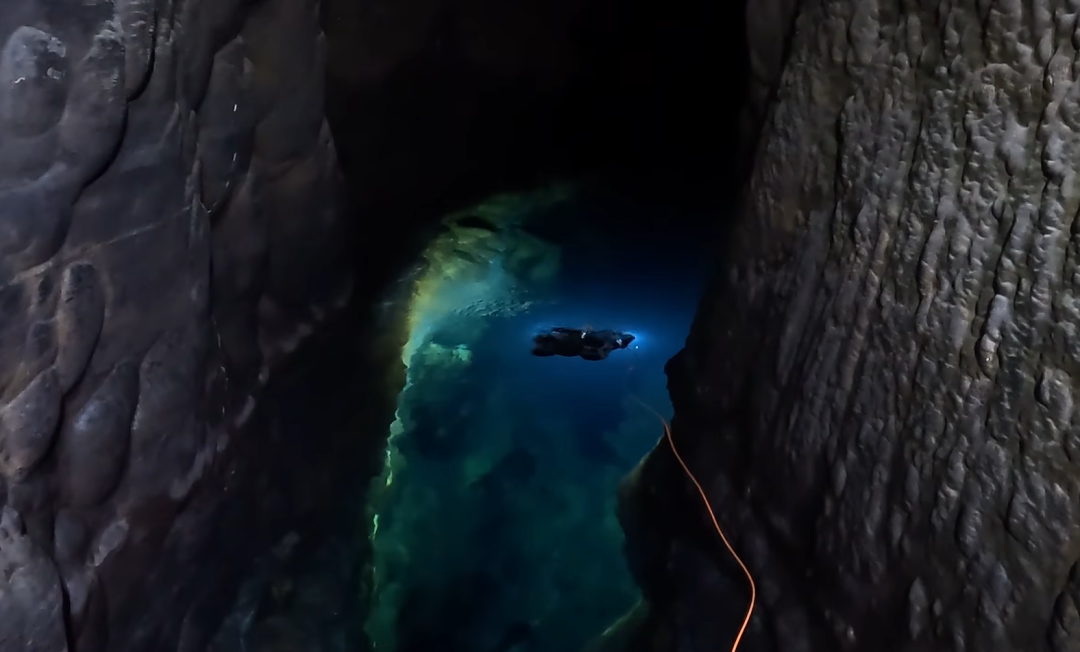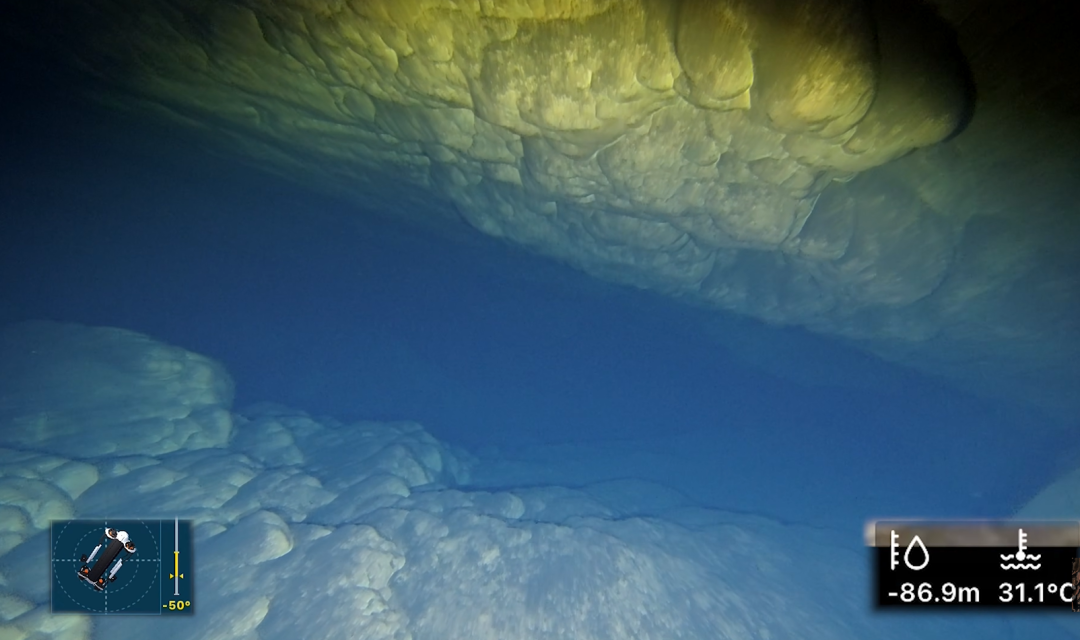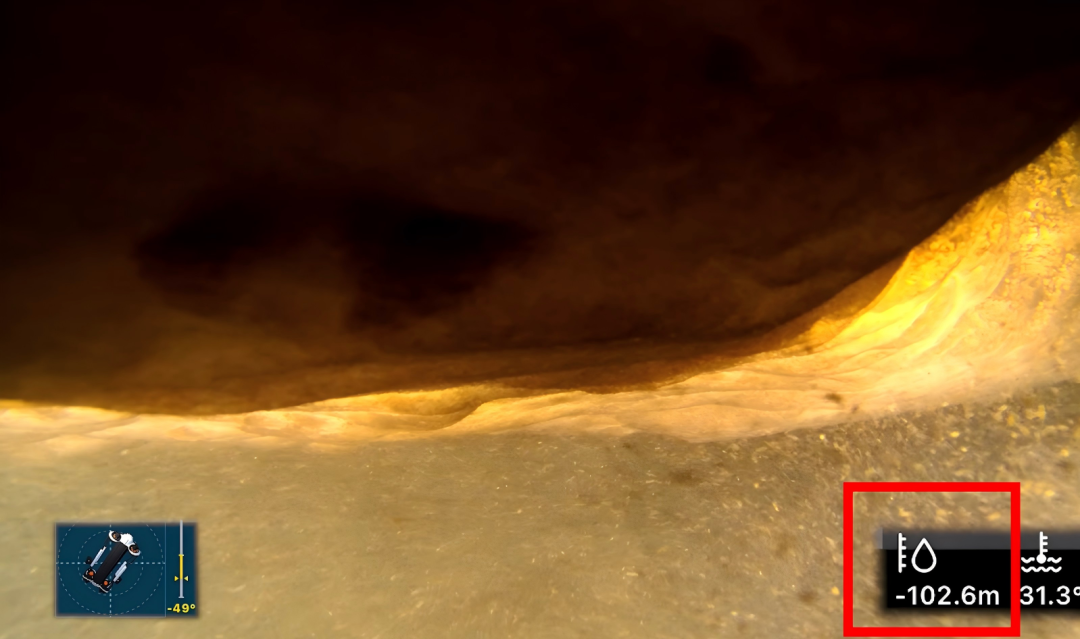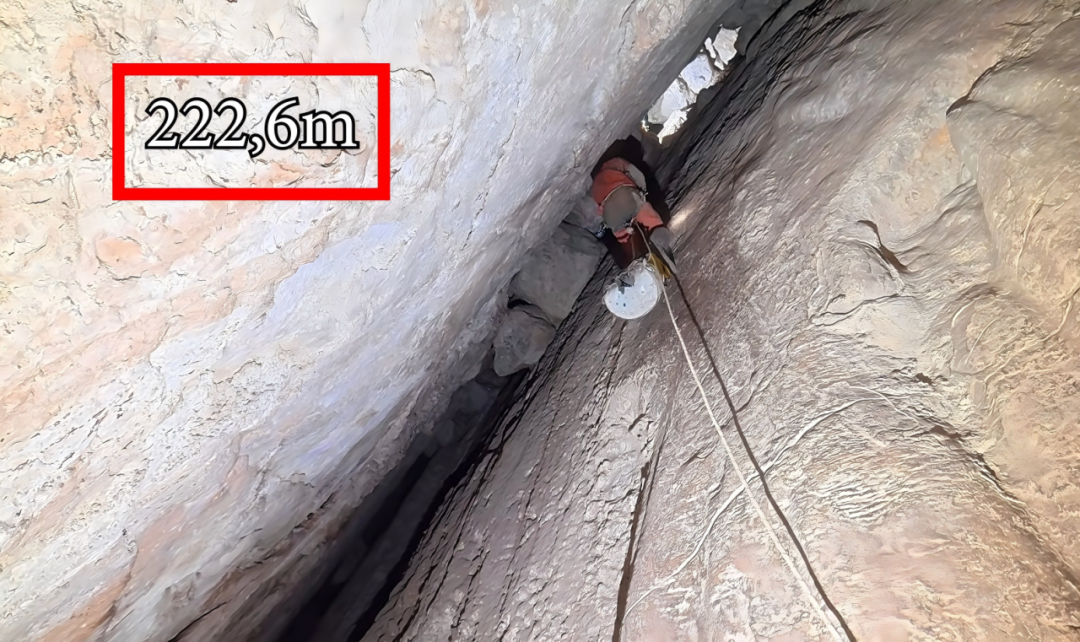
约75年前,第一批探险者进入西班牙格拉纳达 Atarfe 地区的 Sima de Raja Santa,沿地下断层不断深入,逐渐揭开这处垂直洞穴与地下热湖的面貌。 但在地表以下约120米处,抵达湖面并不是探索的终点。 水面之下,并不是尽头。岩壁、裂缝和还没探明的空间还在往更深处延伸。只是这里洞穴结构复杂,能进入的条件有限,又是深水环境,所以更深处长期很难被充分观察和记录。 2026年7月至8月,Antonio及其西班牙探险团队再次进入 Raja Santa。 这一次,他们带来了新的探索工具——3D LiDAR与潜行创新潜鲛P200 PRO水下机器人。
3D LiDAR重新记录水面以上的洞穴结构,潜鲛P200 PRO则从地下约120米处继续向水下推进。 在约30.7–31.3°C的地下热湖中,ROV最终深入102.6米,使此次任务从地表计算的总垂直探索深度达到 222.6米。 更重要的是,团队获得了百米深处的岩体、裂隙、沉积物和通道影像,让过去难以直接观察的地下区域转变为可回看、可分析的现场资料。 这些数字化记录的意义,也并不只停留在一次洞穴探险。 2026年9月11日,西班牙电视媒体 Telecinco 在新闻节目及官网报道了此次阿塔尔费断层探测工作,并将其与格拉纳达地区的地震活动联系起来。此次形成的三维空间数据,也为未来再次测量和比较断层变化留下了一份基准资料。 图1|Telecinco报道阿塔尔费断层Raja Santa洞穴探索 地下120米之后,探索继续向深处延伸 Sima de Raja Santa 位于西班牙格拉纳达 Atarfe 地区,是一处沿地质断层形成的垂直地下洞穴。洞穴内部由连续落差、岩体裂隙和不规则通道组成,地下约120米处存在热水区域。 距离这里的早期探索已经过去约75年。此次 Antonio 团队重返 Raja Santa,并不是简单重复过去的路线,而是希望借助新的数字化探测方式,继续了解过去难以完整记录的地下空间。 图2|75年前的Raja Santa探索 水面以上,3D LiDAR可以记录洞穴结构;抵达地下热湖之后,探索方式随之改变。继续向下,人员不仅要面对更大的水深,还要进入由岩体、裂隙、收窄通道和沉积物构成的不规则空间。 与此同时,设备本身也必须先通过一道现实考验: 它能不能被带到地下120米的作业现场? 真正的挑战,从ROV下水之前就开始了 先穿过地下120米,才能抵达作业现场 与常规岸边或船载ROV作业不同,Raja Santa没有可以直接抵达的水面作业条件。团队需要携带ROV、3D LiDAR、绳索及其他探险装备,通过多段垂直洞段、狭窄通道和不规则岩体,下降约120米后才能抵达地下热湖。 图3|狭窄洞穴通道 因此,这里的水下设备首先要解决的并不是“能潜多深”,而是运输、携带和现场部署。设备尺寸、重量以及部署复杂度,都会直接影响任务能否执行。 在这样的地下环境中,能够随探险团队进入现场并完成部署,本身就是专业水下设备参与任务的重要前提。 百米下潜,不是简单地一直向下 真正进入水下后,Raja Santa也并不是一片开阔、规则的垂直水体。随着深度增加,大型岩块、断层裂隙、局部收窄区域和松散沉积物逐渐出现。 进入约60至90米后,ROV需要不断根据前方岩体调整方向,在不规则空间中寻找可以继续通过的路线。接近百米时,岩块更加密集,松散沉积物也进一步增加了路线判断和水下观察的难度。 因此,这次102.6米探索真正考验的,并不只是潜深能力,还包括设备能否在有限空间中持续观察、调整位置并继续推进。 越向深处,人员直接进入的难度越高 在 Raja Santa,探险人员首先需要完成约120米的洞穴下降,才能抵达地下湖面。如果继续进入百米级深水区域,还要面对更长的进入与撤离距离、复杂岩体以及未知通道。 在这样的环境中,先利用ROV获取深部环境信息,可以让团队在安排后续人员潜水、继续测绘或开展科研调查之前,更充分地了解前方情况。 先看清环境,再决定下一步如何进入。 这也是此次ROV任务的重要价值之一。 潜鲛P200 PRO:把探索继续延伸到水下 针对 Raja Santa“垂直洞穴 + 地下热湖 + 狭窄深水空间”的环境特点,Antonio团队采用3D LiDAR与潜鲛P200 PRO协同作业。 3D LiDAR负责记录水面以上的洞穴结构;抵达地下约120米的热湖后,再由潜鲛P200 PRO继续完成水下探索。 图4|P200 PRO进入地下作业点 在这样的任务中,潜鲛P200 PRO紧凑的机身设计首先降低了进入地下作业点的部署门槛,使ROV能够随探险人员和其他设备一同深入洞穴,并在有限空间中完成部署。 真正进入水下后,则更加考验操控能力。 潜鲛P200 PRO采用8推进器布局,能够进行多方向运动和姿态调整。 面对岩壁、巨石、裂隙和收窄通道,操作人员可以根据实时画面持续修正位置和航向,在不规则水下空间中寻找下一段可通行区域。 对于这次任务而言: 紧凑机身解决“如何进去”,多方向操控解决“进去之后如何继续工作”。 再结合百米级深潜能力,团队得以将调查从地下湖水面继续延伸至102.6米深处。 从地下120米出发,继续向下102.6米 01| 携带ROV抵达地下热湖 水下任务开始前,Antonio团队首先将潜鲛P200 PRO、3D LiDAR以及其他探险装备带入 Raja Santa。 经过多段垂直下降和狭窄洞穴区域后,团队抵达地表以下约120米的地下热湖,并开始准备水下设备。 图5|地下120米部署ROV 这是整次水下探索真正能够展开的前提。 02| LiDAR记录水面以上,潜鲛P200 PRO接续水下 下降过程中,团队利用3D LiDAR扫描水面以上的洞穴空间。 生成的三维模型显示,Raja Santa并不是单一的垂直竖井,而是由多段裂隙、洞室和不规则空间构成。 当LiDAR的记录抵达地下湖面后,潜鲛P200 PRO接续完成水面以下的探索。 一套设备记录洞穴结构,一套设备深入地下热湖,两种技术共同扩大了此次调查能够覆盖的空间范围。 03| 进入60–90米,路线开始不断变化 潜鲛P200 PRO入水后,开始沿地下结构继续向深处推进。 水下记录显示,下潜过程中水温约为30.7–31.3°C。 随着深度增加,相对开阔的水下区域逐渐被大型岩块、裂隙和收窄通道取代。 图6|82–89米狭窄水下通道 进入约60至90米区域后,ROV需要多次绕开岩块、调整位置,并沿不规则结构寻找继续向下的路线。 当上下、左右和前后空间都受到岩体限制时,设备能否及时改变位置和姿态,会直接影响后续推进。 04| 接近100米,岩块与沉积物更加密集 接近100米后,水下环境进一步复杂。 更加密集的不规则岩块和局部松散沉积物开始出现。ROV运动产生的水流还可能带起细小颗粒,对局部视野造成影响。此时,操作人员需要依靠实时水下画面判断前方环境,并持续调整路线。 图7|深入地下热湖102.6米 05| 102.6米:把未知区域变成可回看的现场资料 最终,潜鲛P200 PRO深入地下热湖 102.6米。 加上地下湖距地表约120米的位置,此次任务从洞穴入口计算的总垂直探索深度达到:222.6米。 图8|总垂直探索深度222.6米 但对于Antonio团队而言,这次任务最重要的成果并不只是一个深度数字。 ROV同时获取了百米深处真实的岩体、裂隙、沉积物以及深部通道影像。 这些资料让过去难以直接观察的区域能够以连续水下影像的方式被记录下来,并在任务结束后继续用于回看、分析和路线复盘。 不只是“潜得深”,更重要的是“进得去、动得开” 此次102.6米探索的价值,并不只体现在潜深数字上。 从将设备带入地下约120米的热湖,到在岩块、裂隙和狭窄通道间持续推进,设备的可携带性、深潜能力和水下机动性共同决定了任务能否完成。 而更重要的是,ROV能够在人员进一步进入之前,把深部环境信息先带回来。 团队可以通过实时影像了解岩体、裂隙、沉积物和前方空间,再判断后续是否需要安排人员进入、继续测绘或开展科研调查。 这让探索从“先进入、再了解”,逐渐转变为: 先获取信息,再决定下一步行动。 75年后,探索留下了新的基准 约75年前,第一批探险者进入 Raja Santa,人们开始认识这处隐藏在地下深处的断层洞穴与热湖。 2026年,Antonio团队重新来到这里。 这一次,3D LiDAR将洞穴结构转化为可测量、可比较的三维数据,潜鲛P200 PRO则从地下约120米处继续向热湖深处推进,将观察延伸至水下102.6米。 最终留下的,不只是 222.6米的总垂直探索深度,还有关于地下空间、岩体、裂隙和深部通道的数字化记录。 探险团队负责人 Antonio Moreno 介绍,此次3D扫描可以作为未来再次测量断层变化的起点。如果后续地震或地质活动带来空间变化,科研人员可以将新的测量结果与此次数据进行比较,进一步观察断层是否发生位移或结构变化。 这也让此次任务的意义超出了单纯的洞穴探险。 ROV帮助团队进入人员难以继续抵达的区域,把未知空间转化为可以回看、分析和持续研究的现场资料;这些记录也为后续认识阿塔尔费断层及格拉纳达地区的地震活动积累了基础数据。 它不仅帮助专业团队进入更深、更狭窄、更复杂的水下空间,也让这些过去难以抵达的区域能够被观察、记录,并为后续科研留下依据。 75年后,Raja Santa依然存在未知。 但这一次,探索留下的不只是发现。 也留下了一个可以被未来再次测量、比较和研究的起点。