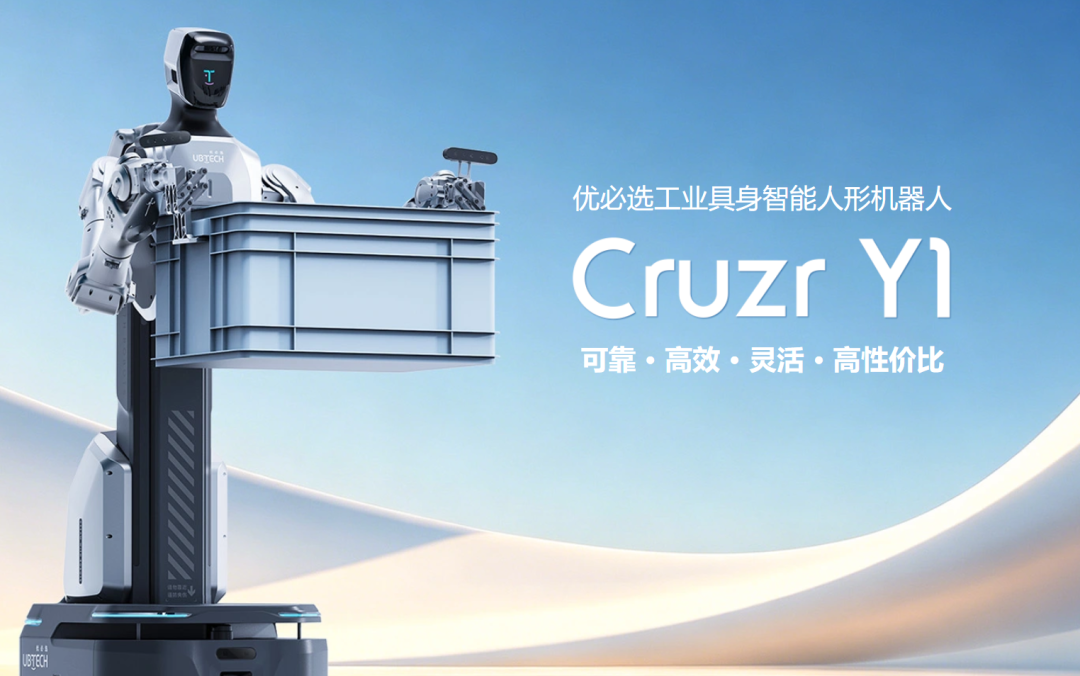
优必选 Cruzr Y1 是面向制造业、仓储物流场景推出的轮式工业人形机器人,聚焦柔性物料作业,针对性解决传统自动化设备刚性强、物料轻微偏移就停机、换产调试周期长、工序单一等行业痛点,可完成料箱拆码垛、产线上下料、混料分拣等工作,帮助工厂低成本实现柔性智能化升级。
全向移动 + 垂直升降底盘
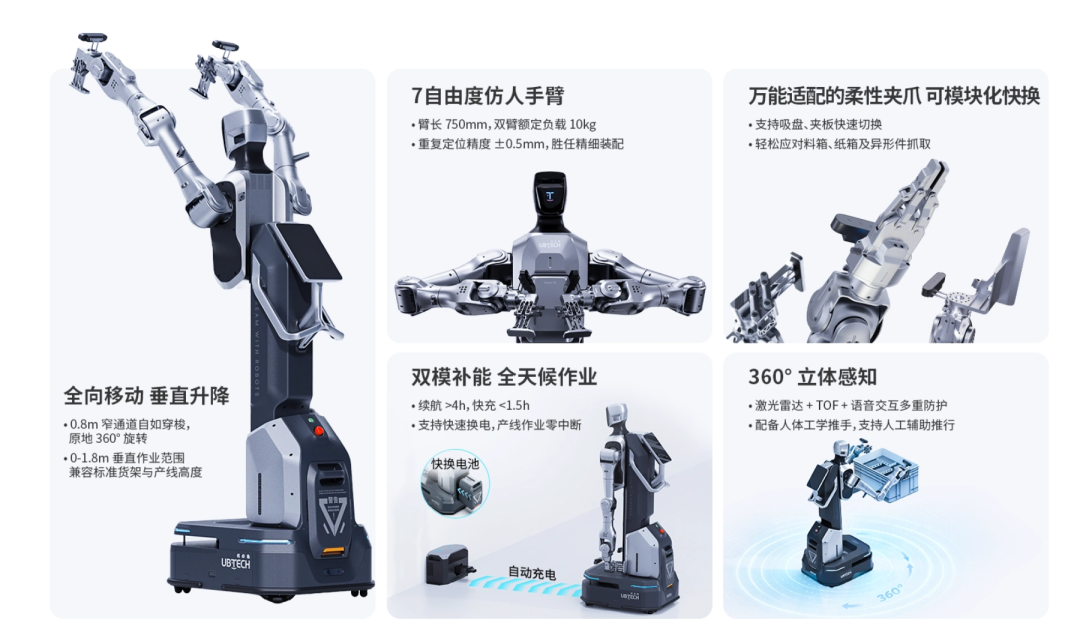
搭载 360° 全向轮移动底盘,最高移动速度 1.5m/s,狭小车间、密集设备区域可灵活穿行;配套垂直升降模组,作业高度覆盖 0–1800mm,从地面物料到高位货架均可作业;定位精度 ±20mm,角度精度 ±2°,满足工业移动作业要求。
双七轴力控机械臂系统
双臂各 7 自由度一体化谐波关节模组,单臂集成抱闸制动器与力矩传感器,双臂额定负载 10kg,臂长 750mm,动作柔顺安全;末端采用 ISO 9409-1 标准法兰接口,支持快换夹具,可搭配周转箱夹爪、纸箱夹爪、二指夹爪,适配纸箱、塑料料箱、零部件等多种物料抓取。
多传感器全域感知硬件
整机集成激光雷达、TOF 传感器、头部与腕部 RGBD 深度相机、IMU 惯性单元,构建 360° 立体感知体系,实时感知周边人员、障碍物,动态减速、暂停,实现人机共融安全作业。
长续航工业级电源系统
磷酸铁锂工业电池,满载连续作业≥4 小时;支持自动回充、手动充电、电池快换三种供电方案,快充时长小于 1.5 小时,可满足工厂多班次 24 小时不间断轮班生产。
VLA 视觉语言动作一体化具身智能算法
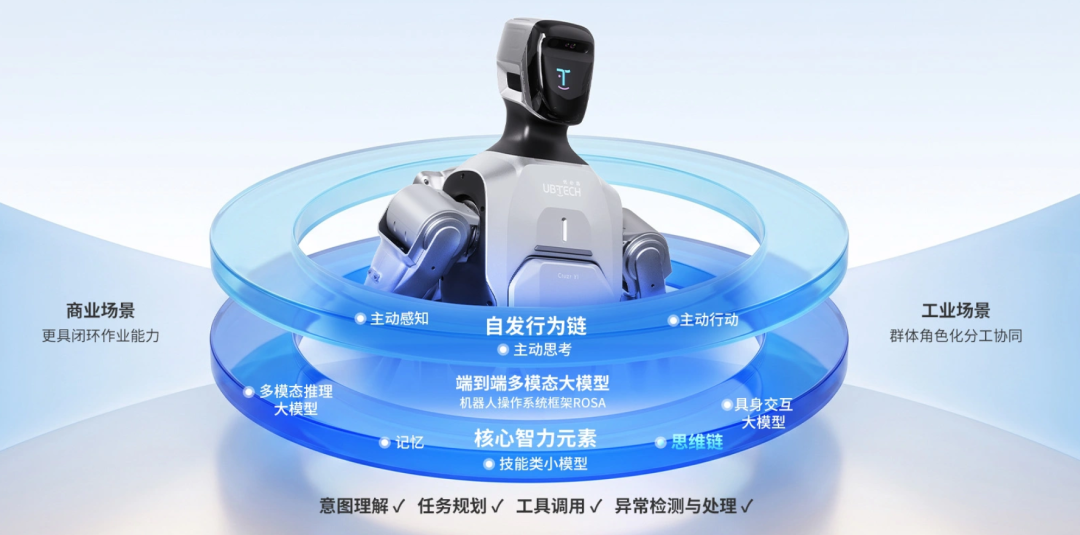
自研 VLA 视觉语言动作算法,结合 3D 视觉感知,无需高精度工装定位,面对物料错位、栈板偏移、混 SKU 异形料箱等无序工况,自主完成物料识别、路径规划、抓取投放全流程自适应作业,大幅缩短换产调试时间。
全栈自研 ROSA 机器人操作系统 + 国产算力底座
搭载优必选自研 ROSA 机器人操作系统,内置国产地瓜 S100P/S600 算力芯片,端侧本地完成感知、决策、运动推理闭环,不依赖云端网络;从核心关节硬件、整机架构到场景算法实现全链路自研,便于规模化落地部署。
多机协同与工厂系统对接能力
开放全套 SDK 开发接口、视觉与运动控制接口,支持多台机器人协同调度;可无缝对接工厂 MES 制造执行系统,支持项目二次开发,适配不同工厂个性化产线改造需求。
力控柔顺与安全交互技术
关节内置力矩传感器,具备力控柔顺特性,抓取过程可感知接触力,避免压损物料;结合全身多传感器安全防护,碰撞预警、柔性缓冲,满足开放式车间人机混合作业安全规范。
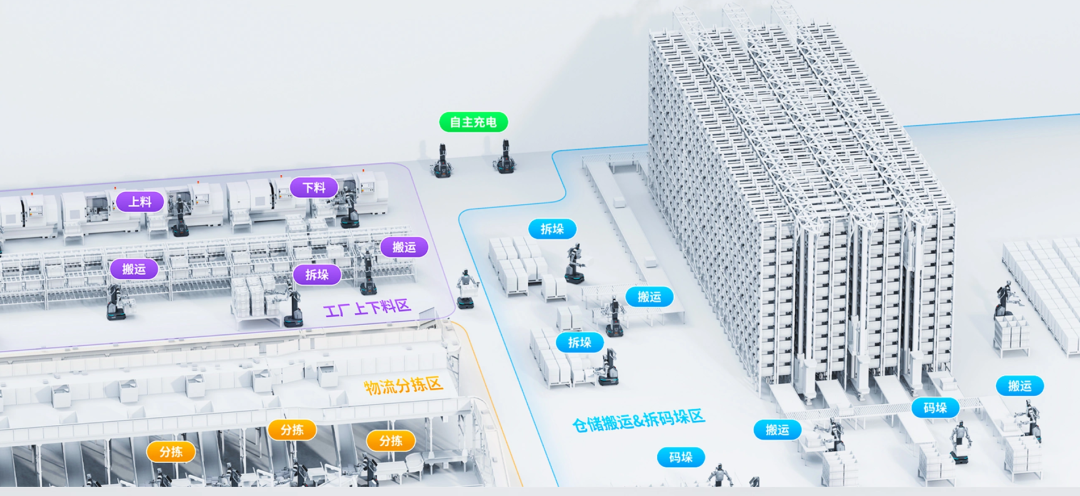
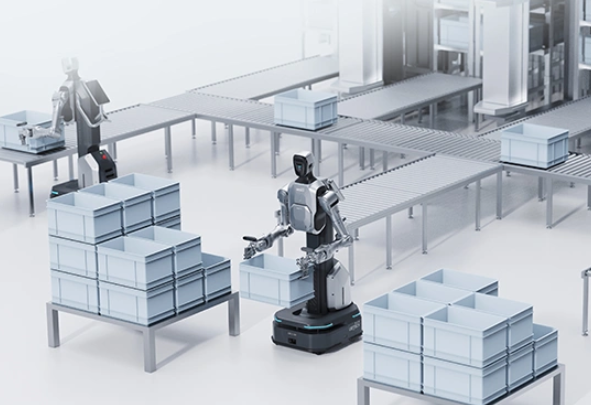
仓储物流场景:料箱 / 纸箱拆垛与码垛仓库托盘整箱拆垛、成品装箱码垛,兼容不同规格周转箱、纸箱,应对栈板摆放不规整、物料位置偏移等真实仓储工况。
制造产线场景:工位物料上下料3C 电子、汽车零部件生产线物料转运,将原料箱送至产线工位、回收空箱,替代人工重复性搬运,降低人力强度与工伤风险。
柔性分拣场景:混料小件分拣车间内多品类物料混料分拣,识别不同规格物料并完成分类投放,快速切换分拣品类,无需大规模改造产线工装。
供应链柔性工位作业适用于多品种、小批量生产模式,可快速切换作业任务,一台机器人复用多个工序,对比传统固定式机械手,降低产线自动化改造成本。
仓储物流场景:料箱 / 纸箱拆垛与码垛仓库托盘整箱拆垛、成品装箱码垛,兼容不同规格周转箱、纸箱,应对栈板摆放不规整、物料位置偏移等真实仓储工况。
制造产线场景:工位物料上下料3C 电子、汽车零部件生产线物料转运,将原料箱送至产线工位、回收空箱,替代人工重复性搬运,降低人力强度与工伤风险。
柔性分拣场景:混料小件分拣车间内多品类物料混料分拣,识别不同规格物料并完成分类投放,快速切换分拣品类,无需大规模改造产线工装。
供应链柔性工位作业适用于多品种、小批量生产模式,可快速切换作业任务,一台机器人复用多个工序,对比传统固定式机械手,降低产线自动化改造成本。